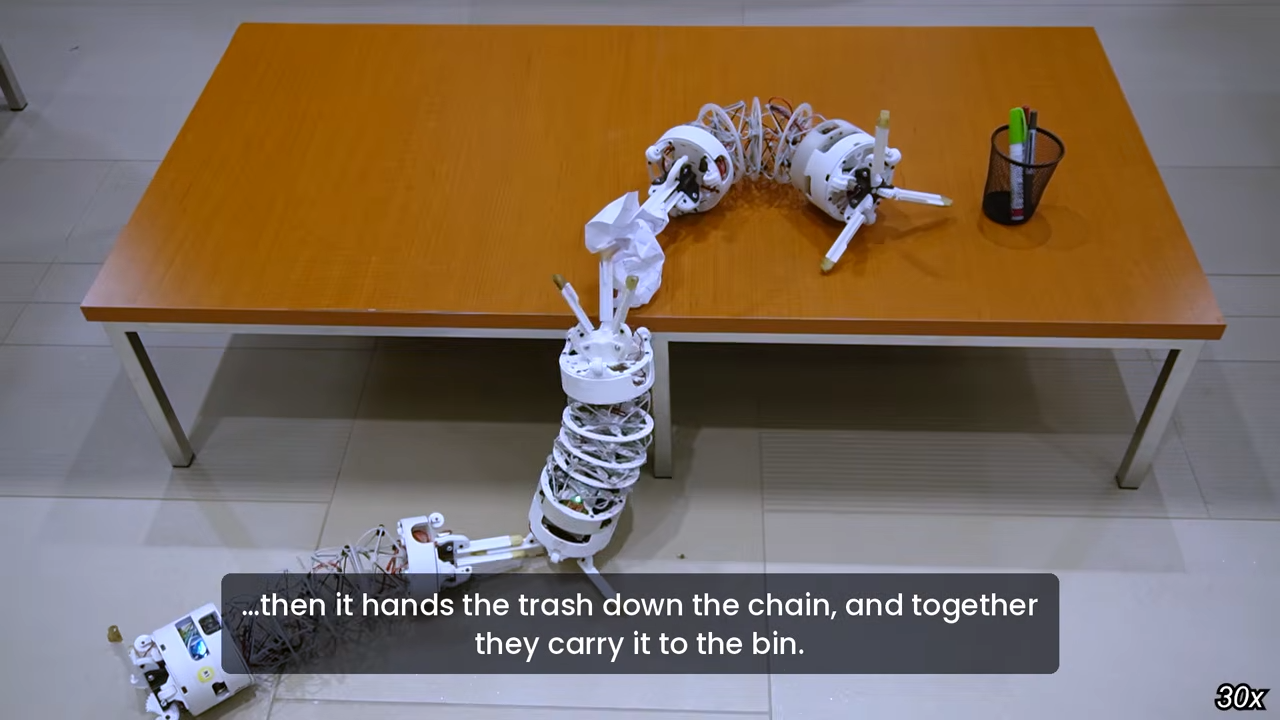
Специалисты из Лаборатории адаптивной робототехники Университета штата Колорадо разработали уникальных роботов TeCoBot. Эти устройства способны менять форму и объединяться в группы, что делает их перспективными для исследования труднодоступных мест на других планетах, где обычные колесные или винтовые аппараты оказываются бесполезными.
В основе конструкции лежит принцип тенсегрити, который сочетает жесткие стержни и эластичные тросы. Вместо тяжелых металлических шарниров стержни в TeCoBot «плавают» в сети натяжения. Подобный подход ранее использовала NASA, например, при создании сферической капсулы SUPERball, способной выдерживать удары при посадке на планеты без использования парашютов.
Устройство и возможности
Робот представляет собой цилиндр длиной около 587 мм и весом примерно 600 граммов. Его гибкий «позвоночник» состоит из четырех икосаэдрических модулей, где шесть легких стержней закреплены внутри эластичной решетки, напечатанной на 3D-принтере. В центре проходят три троса из плетеной рыболовной лески с разрывной нагрузкой 40 фунтов.
Управляя тросами с помощью небольших двигателей в основании, робот может изгибаться в любом направлении, напоминая хобот слона. При одновременном натяжении всех трех линий устройство сжимается до половины своего изначального размера. Кроме того, TeCoBot обладает «воплощенным интеллектом»: его корпус естественным образом подстраивается под препятствия при столкновении без участия системы управления.
Модульность и командная работа
Особенностью TeCoBot являются сменные захваты на концах корпуса. В зависимости от задачи инженеры могут установить мягкие накладки для работы с хрупкими грузами или мощные зажимы с червячной передачей, которые удерживают объект без затрат энергии аккумулятора.
Одиночный робот может передвигаться подобно гусенице, катиться боком или подниматься вертикально. Однако при объединении нескольких устройств открываются новые возможности. С помощью захватов три робота могут формировать различные структуры: например, обхватывать трубу или складываться в «шагателя» Н-образной формы для перемещения в узких пространствах.
Перспективы применения
Такая адаптивность будет полезна в кратерах Луны или пещерах Марса. Несмотря на потенциал, технология требует доработки: сейчас роботы управляются вручную через Wi-Fi, что невозможно в глубоком космосе. В будущем разработчики планируют увеличить скорость двигателей и внедрить роевой интеллект, чтобы десятки модульных роботов могли действовать сообща.
